


Linja tal-Magni Awtomatika tal-Valv
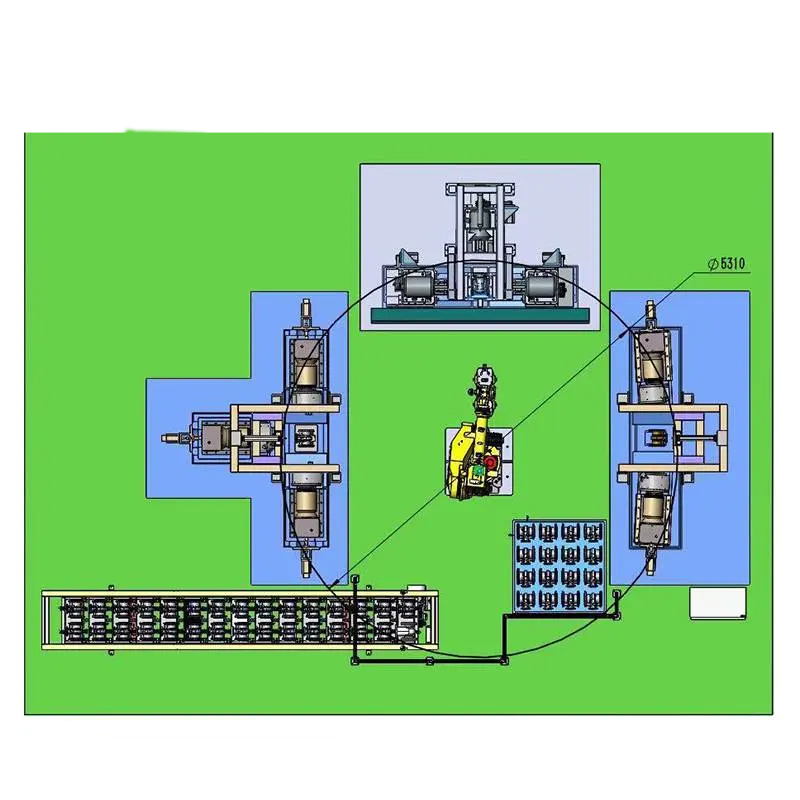
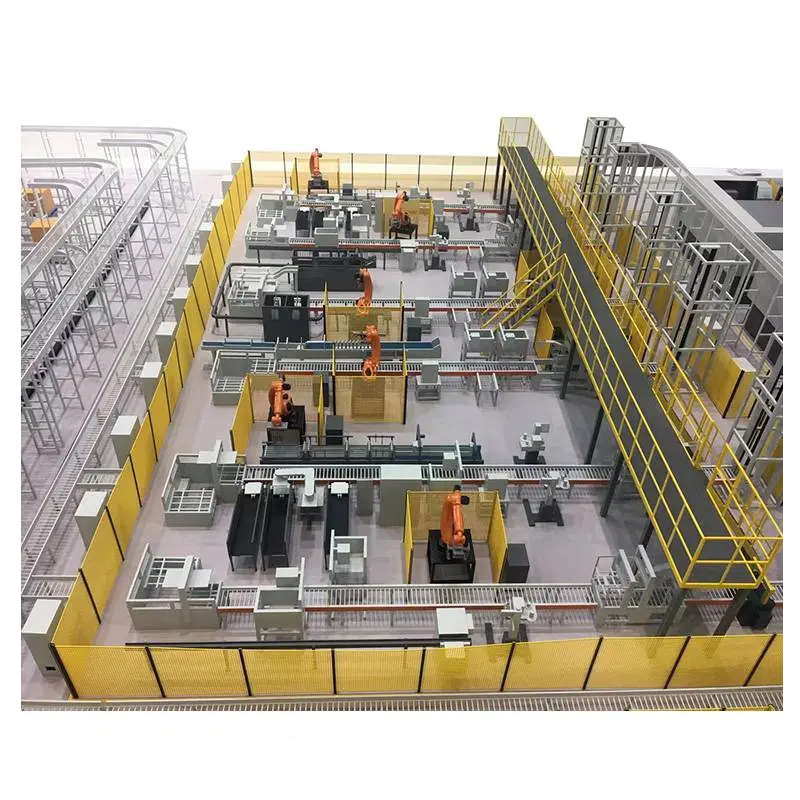

Tqassim sħiħ
1: Dan it-tagħmir ta' awtomazzjoni huwa magħmul minn ċentru ta' magni b'sitt assi, ċentru ta' magni b'ħafna assi, u ċentru ta' magni b'erba' assi (tagħmir differenti jista' jiġi kkonfigurat skont il-bżonnijiet tal-klijent); robot huwa kkonfigurat għat-tagħbija u l-ħatt.
2: It-tqassim taż-żona tal-ipproċessar huwa semi-magħluq, u d-daħla u l-ħruġ biss huma stabbiliti fil-pożizzjonijiet tal-binarji motorizzati ta' fuq u t'isfel, li jintużaw għat-tagħbija u l-ħatt tal-korpi tal-valv.
3: It-tagħbija u l-ħatt jistgħu jiġu mitmugħa mill-alimentatriċi jew mir-robot tal-viżjoni.
Dettalji parzjali tal-awtomazzjoni
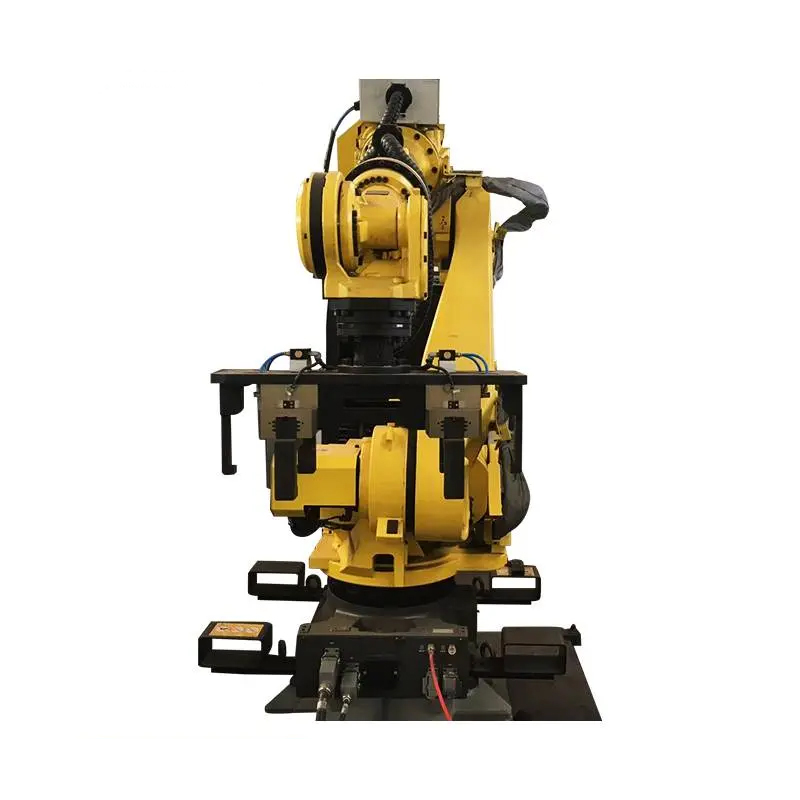
1. Ir-robot tat-tagħbija u l-ħatt jista' jagħżel marki internazzjonali jew domestiċi magħrufa sew biex jissodisfa r-rekwiżiti tal-ivvjaġġar u tat-tagħbija ta' dan it-tagħbija u l-ħatt awtomatiku;
2. It-tagħmir jadotta protezzjoni sħiħa, b'apparat għat-tneħħija tat-trab, il-bieba tal-protezzjoni tiġi mbuttata u miġbuda awtomatikament skont l-istruzzjonijiet, u l-għodda tiġi mwaħħla u mqattgħa awtomatikament.
3. Wara li jitlesta l-ipproċessar, il-biċċa tax-xogħol titqiegħed direttament fuq iċ-ċinturin tal-conveyor mir-robot u tiġi ttrasportata għall-proċess li jmiss.
4. Il-gripper tar-robot huwa ddisinjat b'grippers doppji, li jistgħu jintużaw alternattivament biex jitlesta t-tagħbija u l-ħatt tal-magna.
Kategoriji ta' prodotti
-

Ċentru tal-magni CNC ta' riġidità għolja tas-serje VC...
-

Gwida Lineari tal-Kolonna Mobbli Orizzontali tas-Serje HP...
-

Gwida Lineari tal-Kolonna Mobbli Orizzontali tas-Serje HT...
-

Serje VS b'erba' binarji ta' magni CNC heavy duty...
-

Ċentru tal-magni CNC tas-Serje V b'Riġidità Għolja
-

Ċentru tal-Magni CNC b'Kolonna Doppja tas-Serje X
-

Ċentru tal-Maċinazzjoni CNC Orizzontali b'5 Assi TKG1600
-

Ċentri Komposti tat-Tidwir u t-Tħin Vertikali CNC...
-

Ċentru tal-Magni CNC b'Veloċità Għolja Serje GM
-

Serje GT tat-tħin CNC b'veloċità għolja
-

Torn CNC b'żewġ magħżel SK32
-

Ċentru tal-Magnifikazzjoni Vertikali CNC RFTV510 Għar-Roti...